品类示意 · 非厂商实拍图片入口:卡赫 KIRA B 50 厂商资料;本站企业介绍待核实卡赫/KärcherKIRA B 50自主洗地机器人Alfred Kärcher SE & Co. KG官方产品资料 ↗
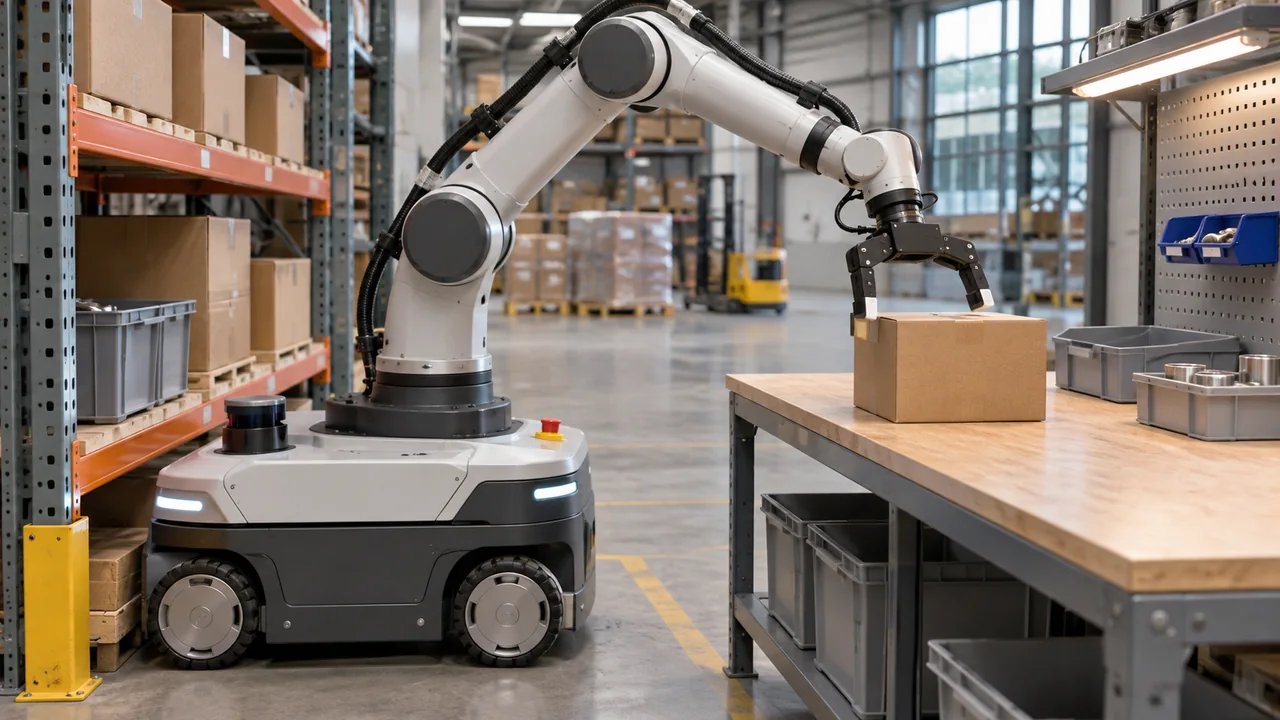
机器人知识ZHILIANHAI机器人知识时间待补充浏览 1移动操作机器人停靠后,机械臂就一定能准确抓取吗底盘停到工位附近只是抓取链路的一步。底盘位置和角度、工位参考、相机或传感器标定以及夹具状态,都可能影响末端能否到达目标。查看详情 →
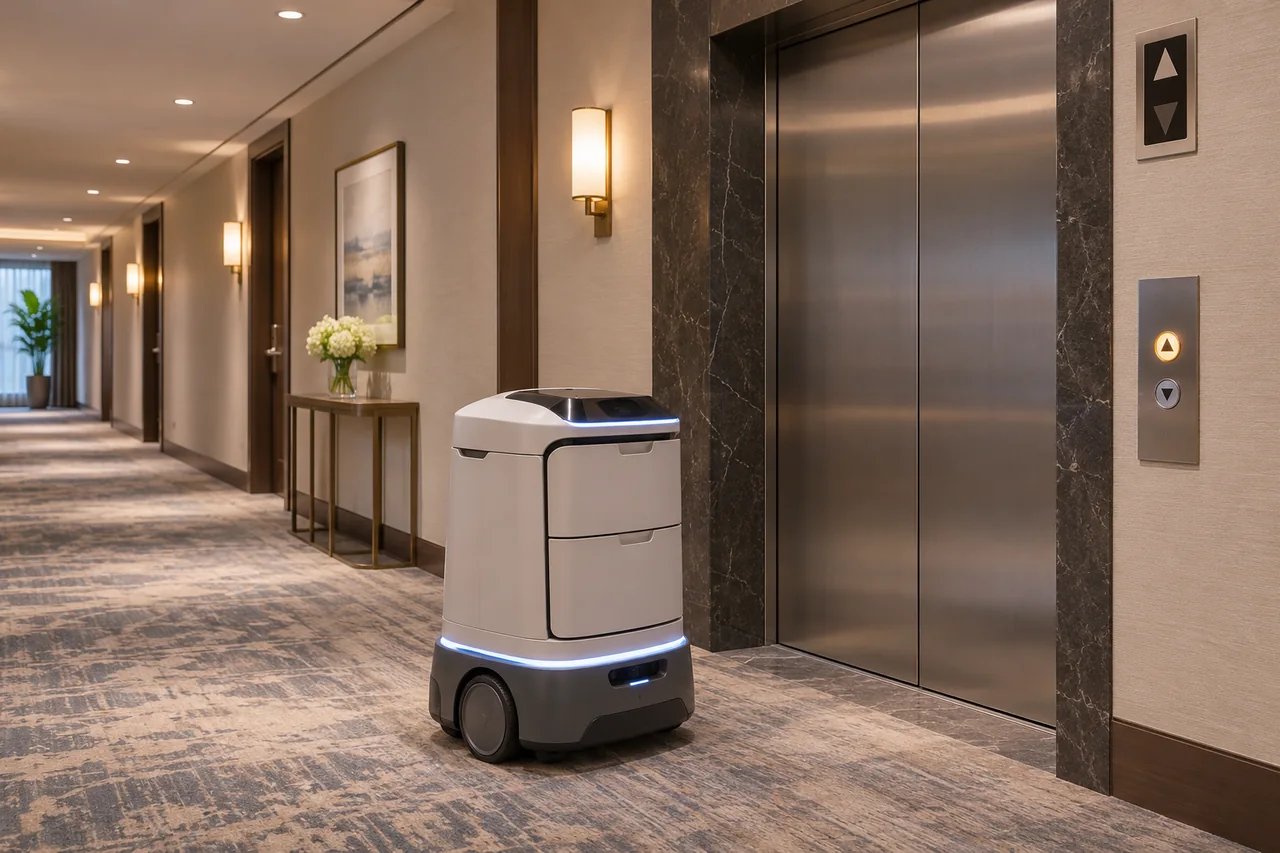
机器人知识ZHILIANHAI机器人知识时间待补充浏览 1配送机器人如何乘电梯:接口接通后还要验收什么配送机器人跨楼层运行,接口能够返回成功不等于整段任务已完成。电梯分配、开门状态、机器人进出轿厢以及中断后的恢复,都需要与楼宇管理方共同验证。查看详情 →
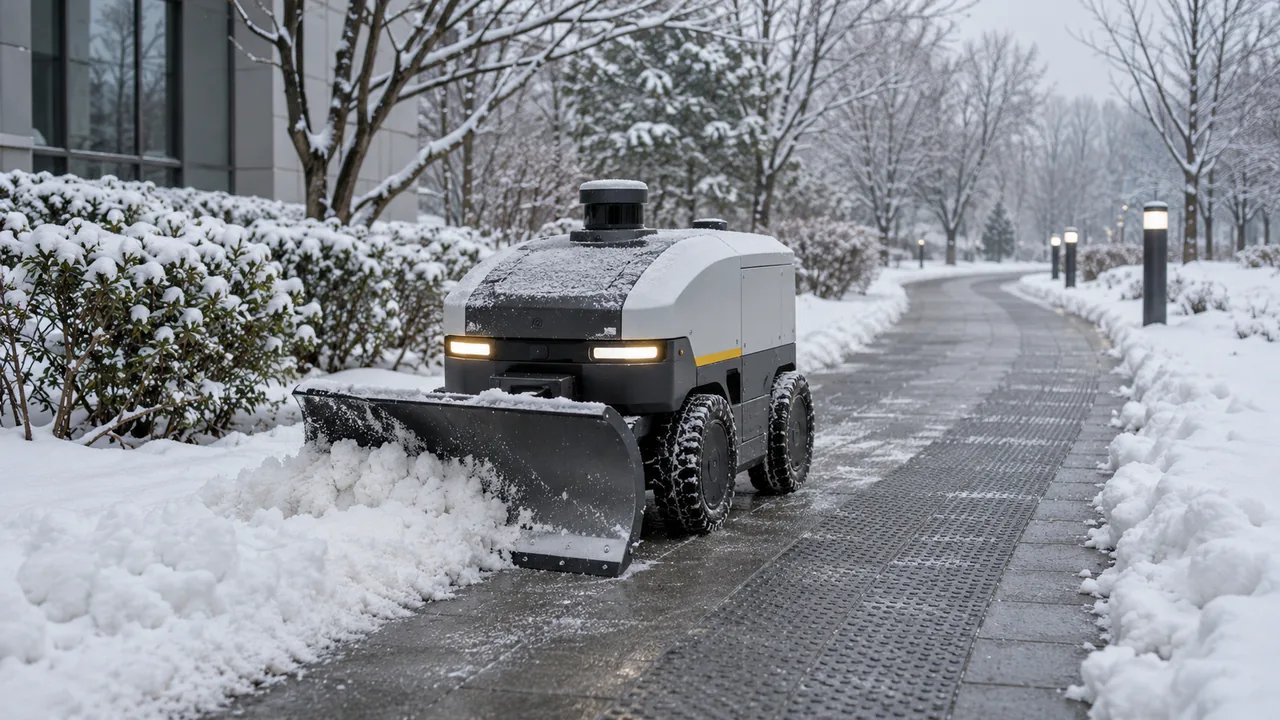
机器人知识ZHILIANHAI机器人知识时间待补充浏览 1扫雪机器人选型:怎样把结冰路面和清雪边界写进验收扫雪机器人的清理宽度和续航只是起点。湿雪、压实雪、结冰与坡道会改变设备的行走和清理条件,应把实际场地和不能作业的边界写进试运行方案。查看详情 →
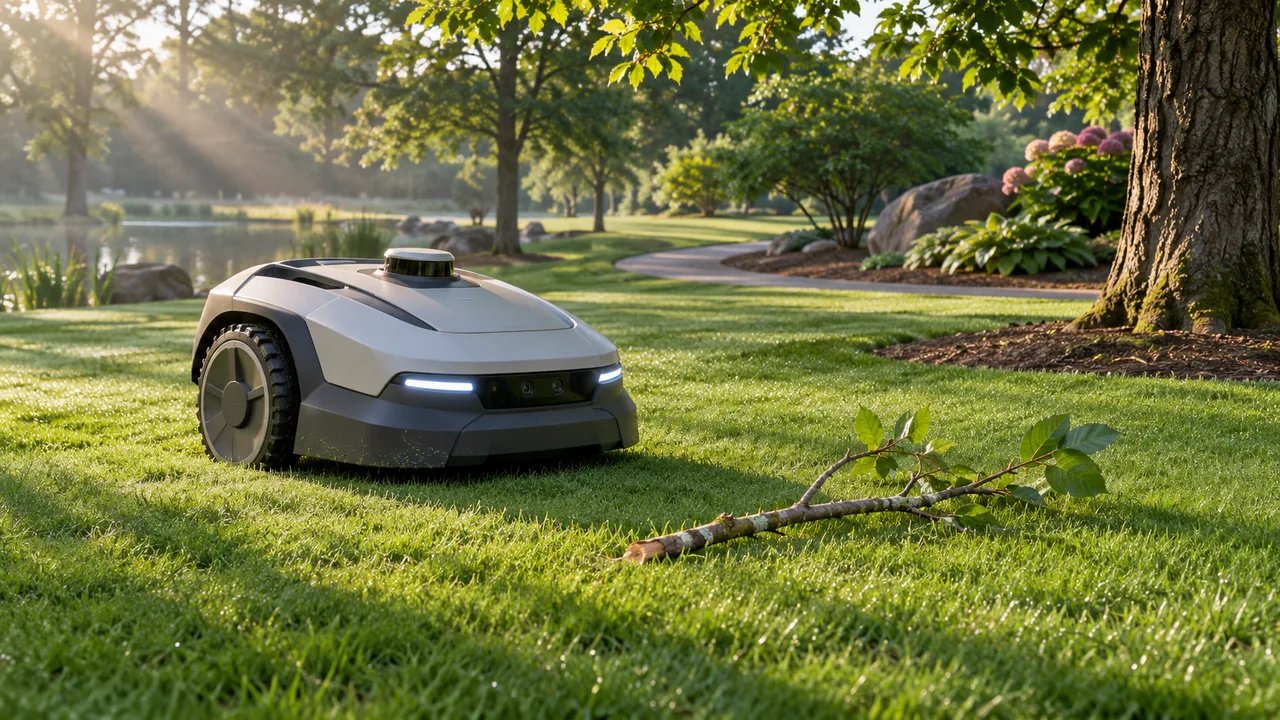
机器人知识ZHILIANHAI机器人知识时间待补充浏览 2割草机器人能避障,就可以不用清理草坪吗?不可以把避障功能当成草坪安全检查的替代品。树枝、细绳、玩具和低矮物体可能造成缠绕、损伤或停机;传感器的识别范围还取决于具体机型与现场条件。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0机器人验收比较如何统一起点和终点条件两套机器人方案即使完成同一动作,如果计时起止不同,结果也难以比较。验收前要统一任务事件和计量方式。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0机器人末端夹具的风险为何需要单独评估末端执行器决定机器人如何接触工件。夹指、刀具、焊接设备和被搬运物可能形成不同风险,需要放在具体应用中评估。查看详情 →
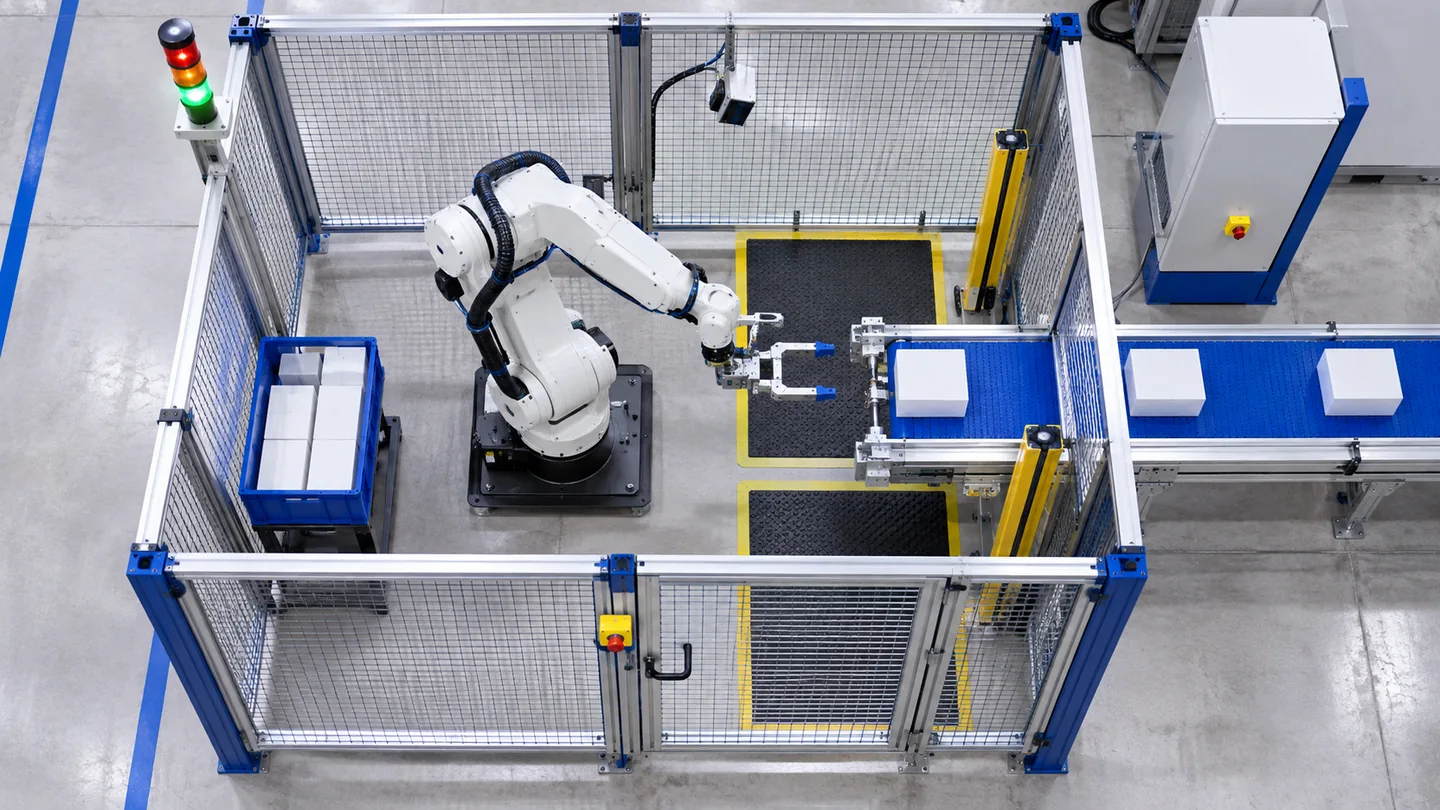
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0机器人防护门打开后怎样验证工作站状态防护门联锁的验收要看整个应用的行为,包括机械臂和可能同时运动的外围设备。测试前应由负责人制定受控的验证方案。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0移动机器人重复运行测试怎样定义一次任务比较两台移动机器人时,必须先约定“一次任务”从何时开始、在哪里结束,以及等待和人工干预怎样计入。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0机器人行驶中载荷移动应如何纳入测试车辆额定载荷内的物体若固定不当,也可能在转弯、启停或地面变化时移动。测试应关注载荷固定方式和工件状态。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0不同零件共用夹具时怎样记录最不利负载一套通用夹具可能搬运多种工件。选出最不利工况时,既要看质量,也要看夹持位置与组合重心,不能只按工件目录的最大重量排序。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0移动机器人遇到临时障碍怎样记录恢复过程临时障碍会改变移动机器人的路线与等待时间。测试不只记录是否绕开,还应观察恢复任务及人工介入情况。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0更换长夹具后怎样查阅负载曲线加长夹具可能让组合质心离法兰更远,即使总质量不变也需要重新查负载图。先确认型号与图表版本,再把实际工况标到厂家规定的坐标中。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0工作站安全检查为什么不能只检查机械臂一个机器人应用往往还包括夹具、输送设备、传感器和控制系统。只看机械臂本体,会漏掉工作站其他危险源。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0夹具、工件与转接板如何合算机器人负载采购表通常会写产品重量,但机器人真正承受的末端组合还包括连接它的零件。漏掉一块转接板或一组螺栓,可能让方案在接近额定边界时失去余量。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0机器人故障恢复后如何避免意外启动设备故障解除与允许重新启动是两个需要明确的环节。恢复流程应考虑人员是否仍在危险区域和外围设备的状态。查看详情 →
机器人知识ZHILIANHAI机器人知识时间待补充浏览 0机器人工作站维护前如何识别储存的能量断开电源并不必然消除全部危险。工站内可能还有气压、液压、重力作用或机械弹簧储存的能量,应按现场制度识别。查看详情 →
 智联海