
 智联海
移动操作机器人停靠后,机械臂就一定能准确抓取吗
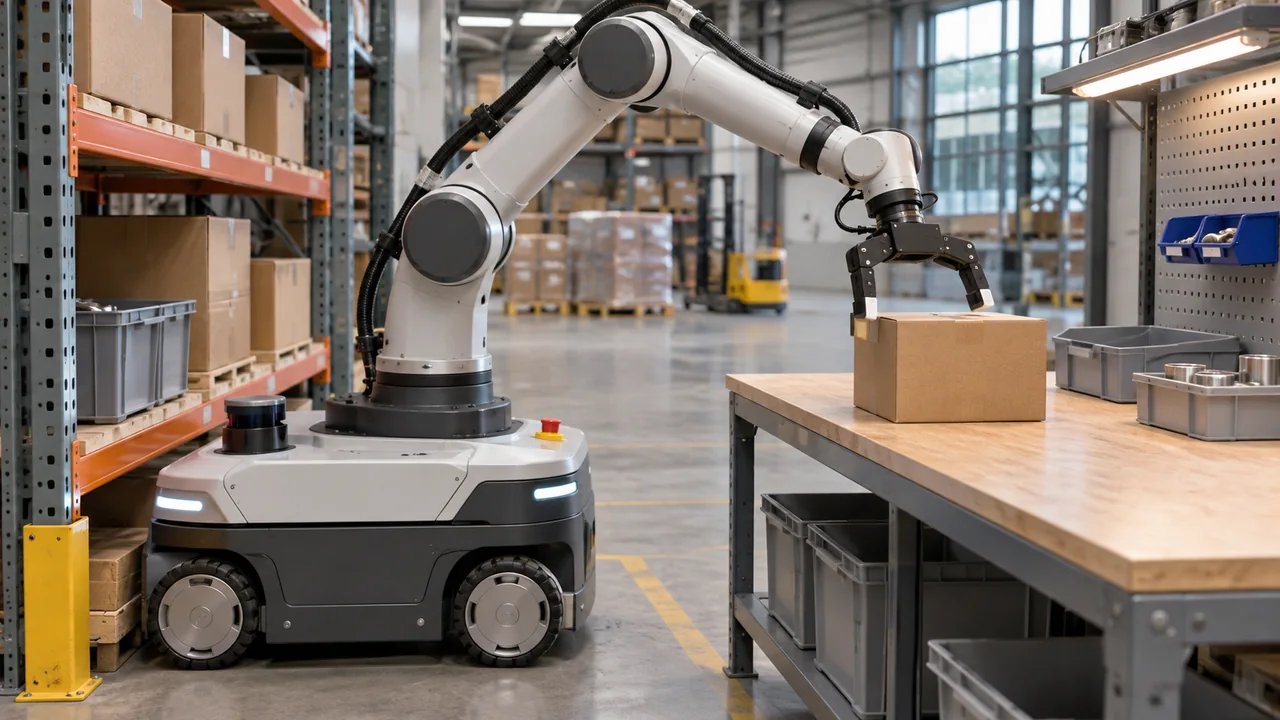
底盘停到工位附近只是抓取链路的一步。底盘位置和角度、工位参考、相机或传感器标定以及夹具状态,都可能影响末端能否到达目标。
分别测量底盘和末端
先定义工位参考坐标及测量方法,记录底盘每次停靠的位置和朝向,再记录末端定位与抓取结果。底盘偏差和末端偏差应分别报告,避免把一个指标当成整个系统的精度。
确认参考和标定版本
工位标记、相机、底盘和机械臂之间的坐标关系依赖正确标定;移动设备、换夹具或调整工位后,应依据供应商方案检查是否需要复核。记录设备与软件版本。
用真实任务做重复测试
采用实际工件、货架位置和允许的运行速度,记录成功、失败、重新定位及人工干预。测试应覆盖任务范围内有代表性的起始位置,不只展示一次最理想的结果。
不要套用别人的数值
NIST 的移动操作机器人研究讨论了停靠和定位测量方法;研究中的具体结果属于其试验装置和条件,不能作为任何商业产品的保证值。验收阈值须由项目双方结合任务确定。
参考资料与适用范围
以下资料为公开参考,现场要求请以具体设备说明和当地规定为准: