
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 28 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 733 篇 · 第 5 / 82 页
 机器人配方一次改多项,怎样避免半套参数生效一次配方修改包含多个参数时,逐项成功可能留下不完整组合。本文依据ROS 2参数服务说明,整理原子更新边界、跨节点限制、失败读…
 机器人参数能写入,为何仍需校验单位和关联约束机器人参数通过类型检查,不代表单位和参数之间的关系都正确。本文结合ROS 2参数文档,整理描述信息、范围、关联约束和拒绝记录…
 视觉输入尺寸改变后,怎样复核动态形状的耗时与内存动态输入形状扩大模型接口范围,也可能改变内存和首次执行表现。本文依据OpenVINO说明,整理实际形状分布、输出尺寸、边界输…
 视觉程序第二次启动更快,缓存验收该怎样分组模型缓存主要影响加载编译阶段,不应被当作稳定推理速度提升的直接证明。本文结合OpenVINO资料,整理缓存支持、目录权限、冷…
 异步视觉推理:怎样把返回结果正确关联到工件异步推理允许应用在计算期间继续运行,也要求结果身份和缓冲区生命周期更清楚。本文依据OpenVINO接口说明,整理请求复用、回…
 推理吞吐量提高了,为什么工位仍可能错过判定时限吞吐性能提示表达优化方向,不等于机器人单件结果一定更早。本文结合OpenVINO说明,整理并发请求、内存、模型加载和结果年龄…
 机器人视觉推理延迟,怎样划分采图到决策的时间账模型推理耗时只是机器人结果延迟的一部分,冷启动与稳定运行也不能混算。本文依据OpenVINO资料,整理计时边界、并发干扰、首…
 视觉节拍忽快忽慢:自动曝光上限怎样进入验收自动曝光追求目标亮度,也可能改变运动模糊和采集节拍。本文依据Basler文档,整理曝光上下限、自动功能区域、启动收敛以及与增…
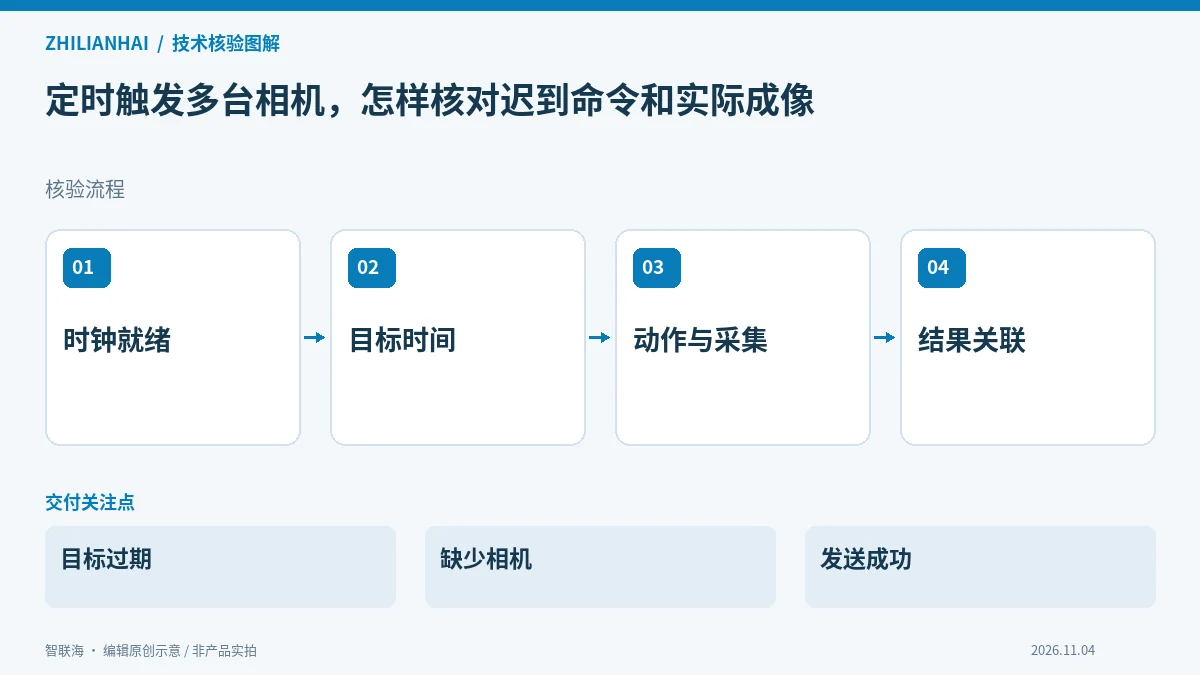 定时触发多台相机,怎样核对迟到命令和实际成像定时动作指令将执行时间交给设备时钟,但发送成功不能代替实际采集证据。本文结合Basler说明,整理PTP前提、目标时间、过期…
10-08周四
10-07周三
10-06周二
09-30周三
- 搜狐
2026年机器人挑战苏绣绝技,灵巧手如何掌握千年技艺?
听说了吗?机器人已经学会刺绣了!在搬运重物、抓取零件等任务中表现出色的机器人,如今又在精细手工领域迈出了新的一步。临界点(AGILI
行业综合中国核心零部件原文 ↗ - 搜狐
柔性制造新趋势 伺服电动夹爪替代传统气爪
在“未来工业”与 智能制造加速迭代的今天,市场需求的多样化正推动制造业从“大规模标准化”向“小批量、多品种、高频次切换”的 柔性制造模式转型。在这
行业综合中国核心零部件原文 ↗ - 搜狐
【涨停直击】4连板!机器人减速器龙头,再度涨停
9月30日,襄阳轴承再度涨停,收获4连板。连续涨停期间,该股累计上涨46.48%,累计换手率为32.35%,最新总市值为59.24亿元。 9
行业综合中国核心零部件原文 ↗ - 搜狐
宁波东力涨停揭秘:减速器、机器人与风电概念的市场热潮
在2026年9月30日的股市中,宁波东力(002164)在10点01分时成功触及涨停板,这一现象引起了市场的广泛关注。作为通用设备行业
行业综合中国核心零部件原文 ↗ - 网易
一枚传感器如何触达大国制造的极致精度
一枚传感器如何触达大国制造的极致精度,传感器,机器人,华力创,光学,力觉,触觉 ...
行业综合中国核心零部件原文 ↗ - 观点网
拆掉减速器的人:本末科技80亿市值背后的理想与现实
要知道消费机器人行业本身高度集中,石头、追觅等头部整机厂商的降本压力会直接传导至上游模组价格。再加上本末科技直驱模组的单价本就在29元的
本末科技中国核心零部件原文 ↗
09-29周二
09-28周一
09-27周日
09-25周五
09-24周四
09-22周二
09-18周五
09-13周日
09-11周五
09-07周一
08-28周五
08-26周三
08-25周二
08-24周一
08-21周五
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。