
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 21 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 733 篇 · 第 5 / 82 页
 机器人配方一次改多项,怎样避免半套参数生效一次配方修改包含多个参数时,逐项成功可能留下不完整组合。本文依据ROS 2参数服务说明,整理原子更新边界、跨节点限制、失败读…
 机器人参数能写入,为何仍需校验单位和关联约束机器人参数通过类型检查,不代表单位和参数之间的关系都正确。本文结合ROS 2参数文档,整理描述信息、范围、关联约束和拒绝记录…
 视觉输入尺寸改变后,怎样复核动态形状的耗时与内存动态输入形状扩大模型接口范围,也可能改变内存和首次执行表现。本文依据OpenVINO说明,整理实际形状分布、输出尺寸、边界输…
 视觉程序第二次启动更快,缓存验收该怎样分组模型缓存主要影响加载编译阶段,不应被当作稳定推理速度提升的直接证明。本文结合OpenVINO资料,整理缓存支持、目录权限、冷…
 异步视觉推理:怎样把返回结果正确关联到工件异步推理允许应用在计算期间继续运行,也要求结果身份和缓冲区生命周期更清楚。本文依据OpenVINO接口说明,整理请求复用、回…
 推理吞吐量提高了,为什么工位仍可能错过判定时限吞吐性能提示表达优化方向,不等于机器人单件结果一定更早。本文结合OpenVINO说明,整理并发请求、内存、模型加载和结果年龄…
 机器人视觉推理延迟,怎样划分采图到决策的时间账模型推理耗时只是机器人结果延迟的一部分,冷启动与稳定运行也不能混算。本文依据OpenVINO资料,整理计时边界、并发干扰、首…
 视觉节拍忽快忽慢:自动曝光上限怎样进入验收自动曝光追求目标亮度,也可能改变运动模糊和采集节拍。本文依据Basler文档,整理曝光上下限、自动功能区域、启动收敛以及与增…
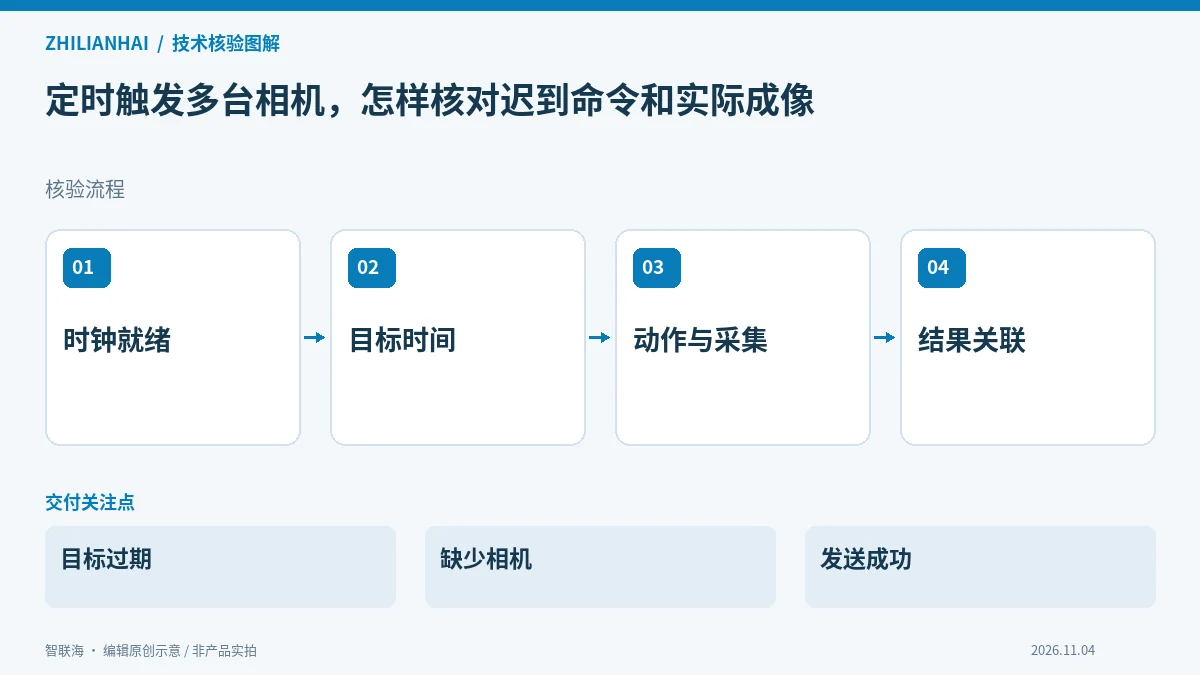 定时触发多台相机,怎样核对迟到命令和实际成像定时动作指令将执行时间交给设备时钟,但发送成功不能代替实际采集证据。本文结合Basler说明,整理PTP前提、目标时间、过期…
10-06周二
10-05周一
09-30周三
09-29周二
09-26周六
09-23周三
09-22周二
- 腾讯网
宝通科技董事长包志方:All in AI重塑增长逻辑 工业机器人已进入 ...
宝通科技(300031)正以AI重构产业能力,开启“工业智能+AI内容全球化”双轮驱动新征程。近日,宝通科技董
行业综合中国工业机器人原文 ↗ - 人民网四川频道
世界制造业大会 四川馆里新意多
变脸机器人。 封面新闻记者 姚瑞鹏 摄 “刚和中国科学技术大学的老师聊了聊,他们对太空在轨试验的合作模式很感兴趣。”9月20日,2026世界制造业大会的展览刚
行业综合中国工业机器人原文 ↗ - 人民网 on MSN
震撼! 淮南“智能矿山机器人天团”首次同台集结
本报记者张越摄2026世界制造业大会“淮南制造”中的最大亮点、绝对顶流,当属中感·特码斯派克重磅推出的“智能矿山机器人天团”智慧矿山全维度机器
行业综合中国工业机器人原文 ↗
09-21周一
- 中安在线
中感·特码斯派克智慧矿山全维度机器人联合作业群闪亮2026世界制造 ...
9月20日,中感·特码斯派克在2026世界制造业大会上,展出智慧矿山全维度机器人联合作业群。记者 张 越 摄 20
行业综合中国工业机器人原文 ↗ - 搜狐
机器人也需要“团队意识”?欧洲科研团队尝试让分散的智能系统 ...
想象一下,如果一群微小的机器人像蚁群一样,不需要中央大脑指挥,就能通过简单的交流共同完成复杂的建筑任务,这会是什么样的场景
行业综合中国工业机器人原文 ↗ - 新浪新闻
满屏黑科技! 2026世界制造业大会盛大启幕 让世界看见中国智造硬实力
9月20日,以“以“智造世界・创造美好”为主题的2026世界制造业大会在合肥滨湖国际会展中心盛大开幕。本届大会由安徽
满屏黑科技中国工业机器人原文 ↗ - 上海证券报 on MSN
在2026世界制造业大会看产业“智”变
◎记者 刘一枫 邹传科 9月20日,2026世界制造业大会在安徽合肥开幕。数据显示,总面积7万平方米的展会现场共遴选900余家企业、1万余件展品参展。
行业综合中国工业机器人原文 ↗
09-20周日
09-18周五
09-17周四
09-07周一
09-06周日
09-05周六
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。