
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 36 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 733 篇 · 第 3 / 82 页
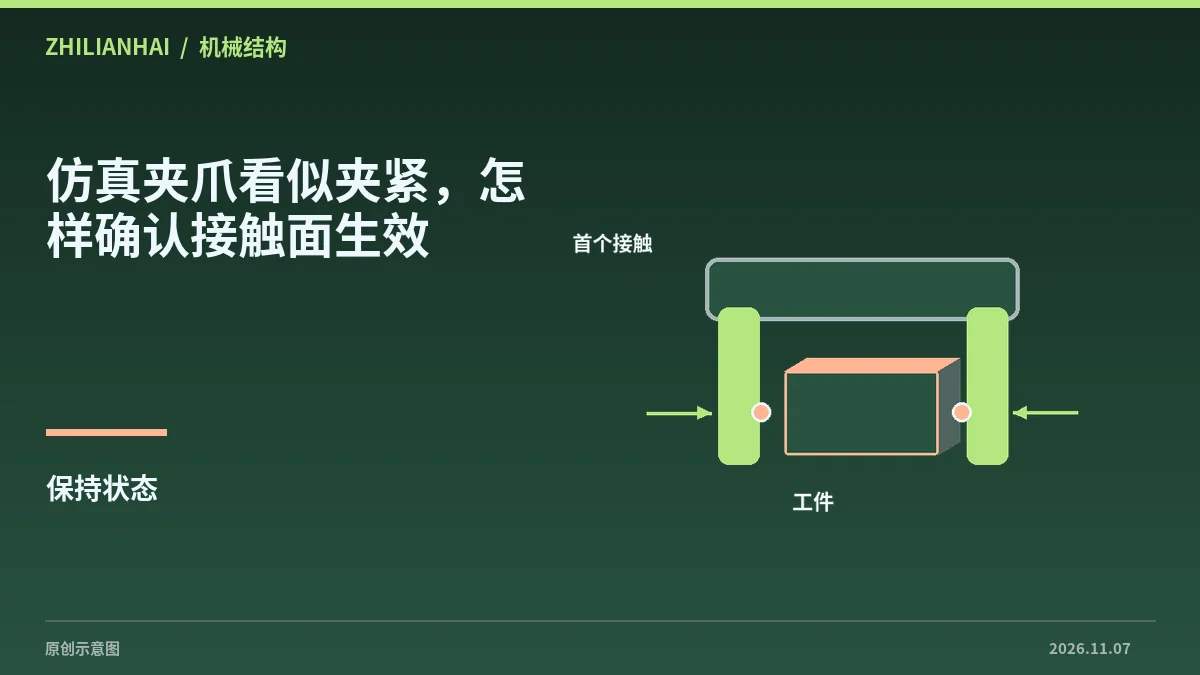 仿真夹爪看似夹紧,怎样确认接触面生效仿真画面中的指尖贴合不能证明求解器实际使用了正确的接触面。检查时应从碰撞几何、工件位姿和接触记录出发,再解释夹取成功或滑落。
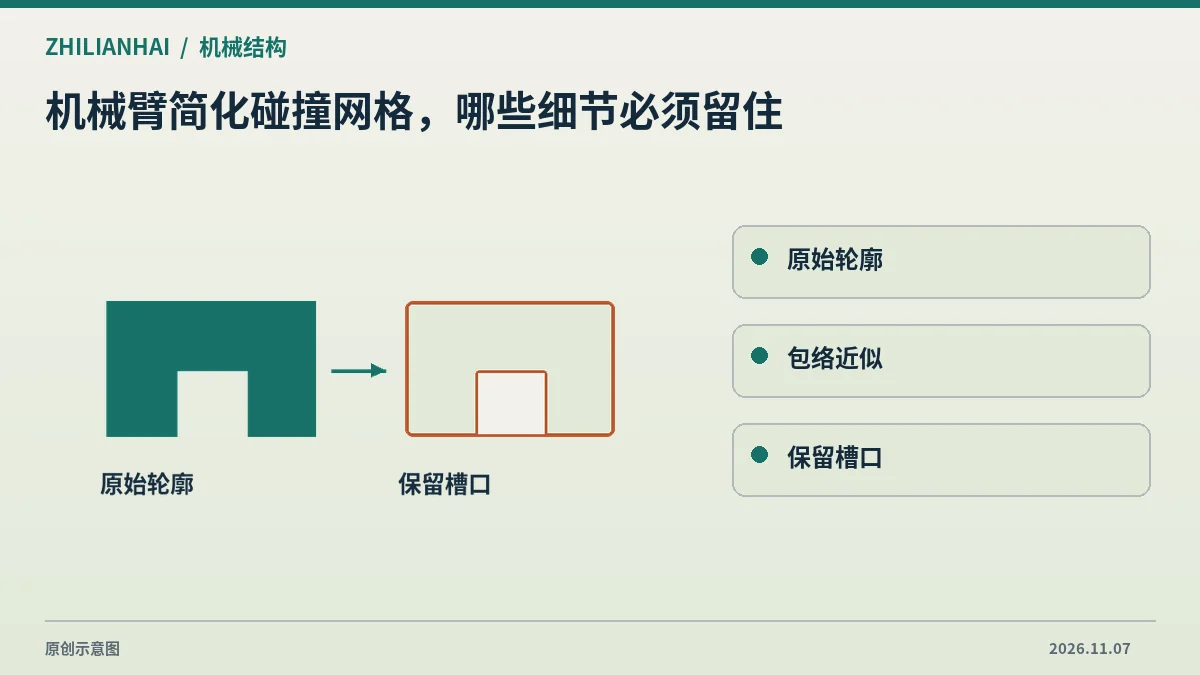 机械臂简化碰撞网格,哪些细节必须留住简化碰撞几何可以降低规划计算负担。交付时需优先保留决定通过性的区域,例如工具夹具的槽口、凸缘和腕部安装板,再用具体姿态验证简…
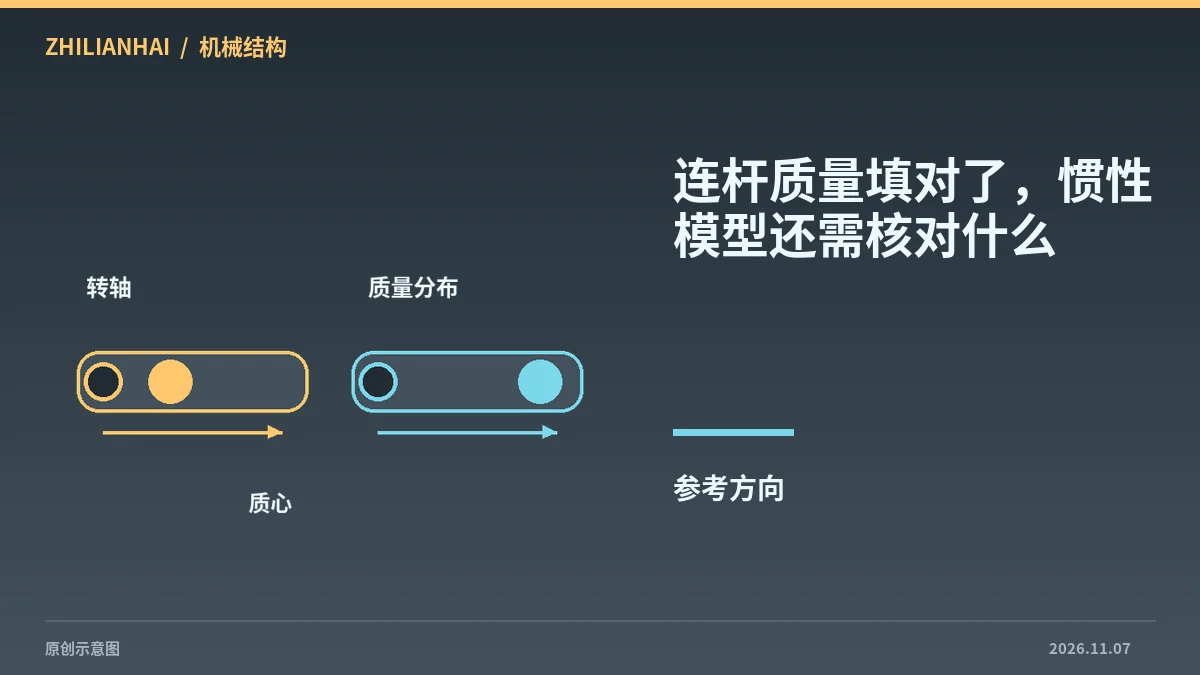 连杆质量填对了,惯性模型还需核对什么URDF 的惯性描述包含质量、惯性张量和惯性参考位置。更换电机或轻量化连杆后,即使总质量一致,质量分布和质心也可能变化,影响…
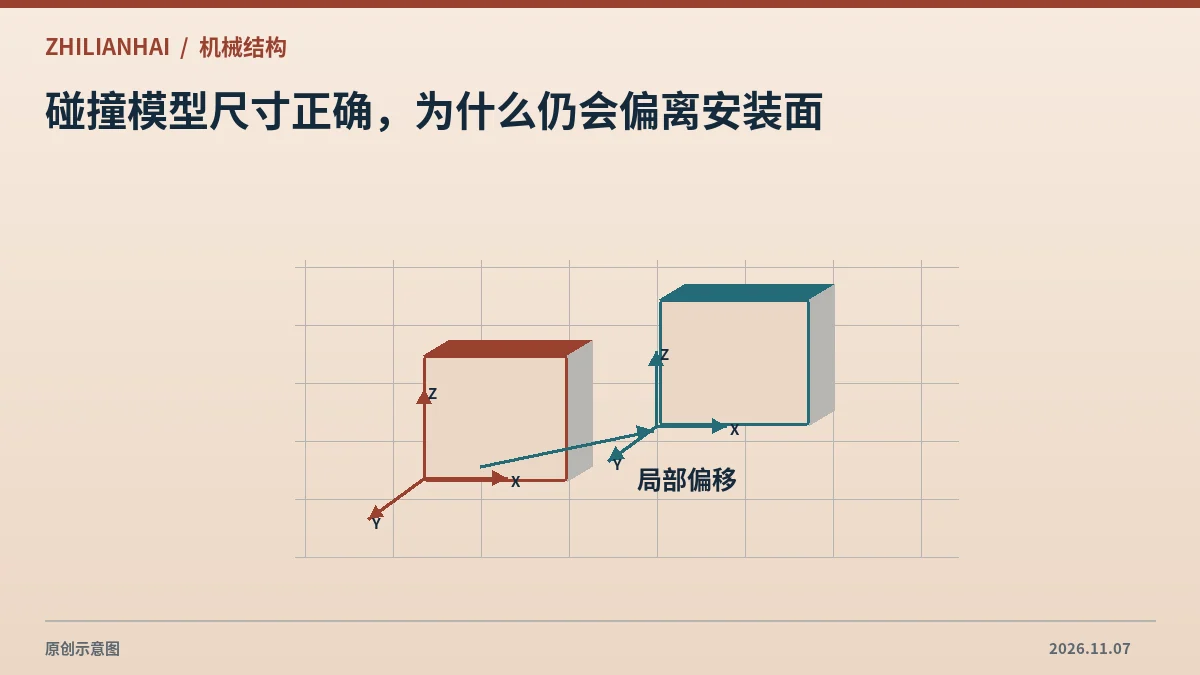 碰撞模型尺寸正确,为什么仍会偏离安装面碰撞网格的长宽高正确,只能说明文件尺度可能合适。URDF 中碰撞几何的 origin 决定它相对连杆坐标的放置,局部偏移或旋…
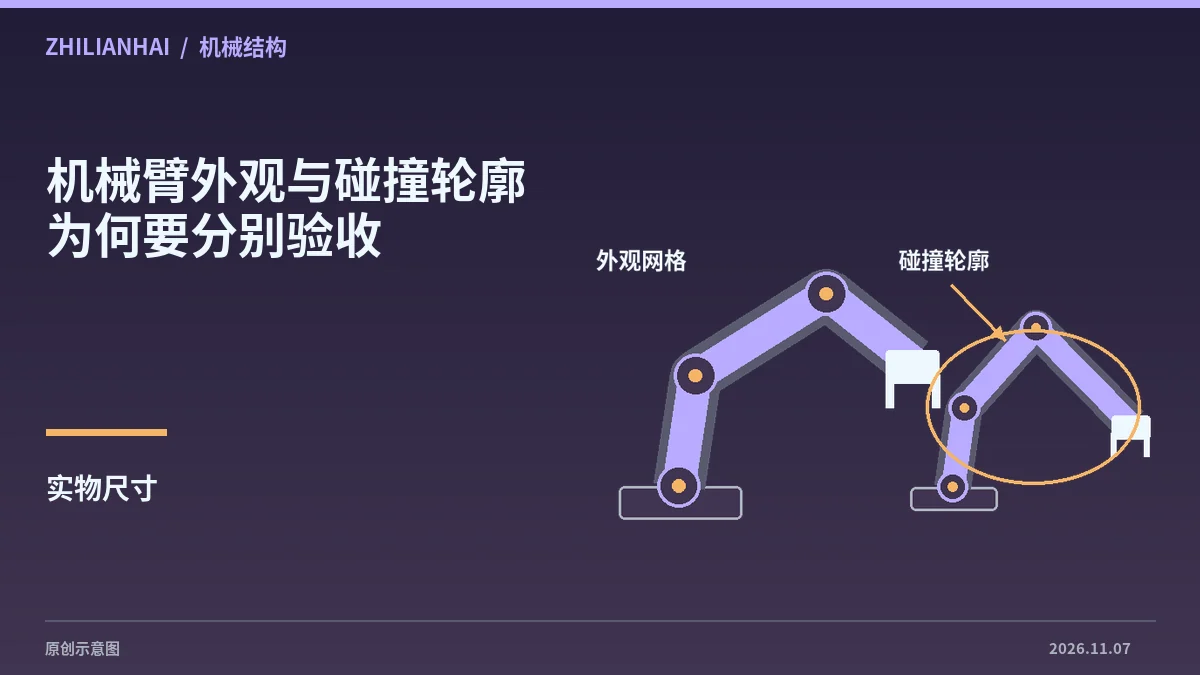 机械臂外观与碰撞轮廓为何要分别验收同一机械臂连杆可以同时包含外观与碰撞几何。两套模型服务于不同计算,换一套漂亮网格并不会自动改变规划器看到的边界。交付时,应逐…
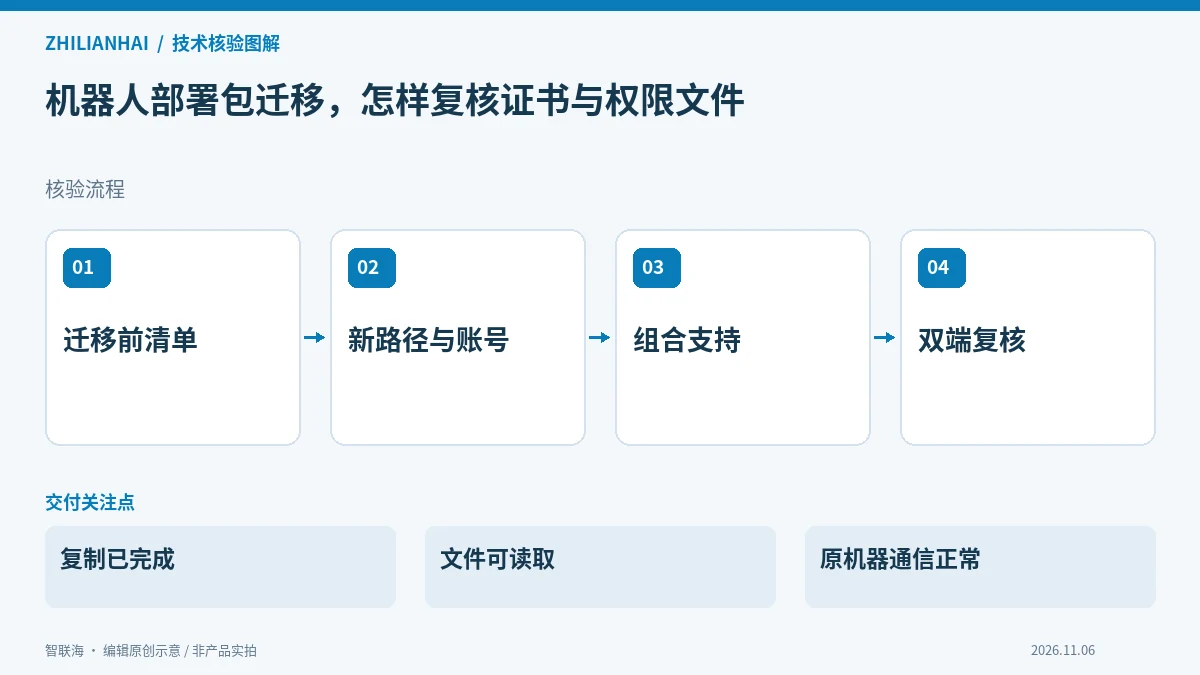 机器人部署包迁移,怎样复核证书与权限文件复制机器人部署包后,路径、运行账号和安全材料引用都可能改变。本文结合ROS 2安全部署说明,整理迁移前后清单、启动环境、权限…
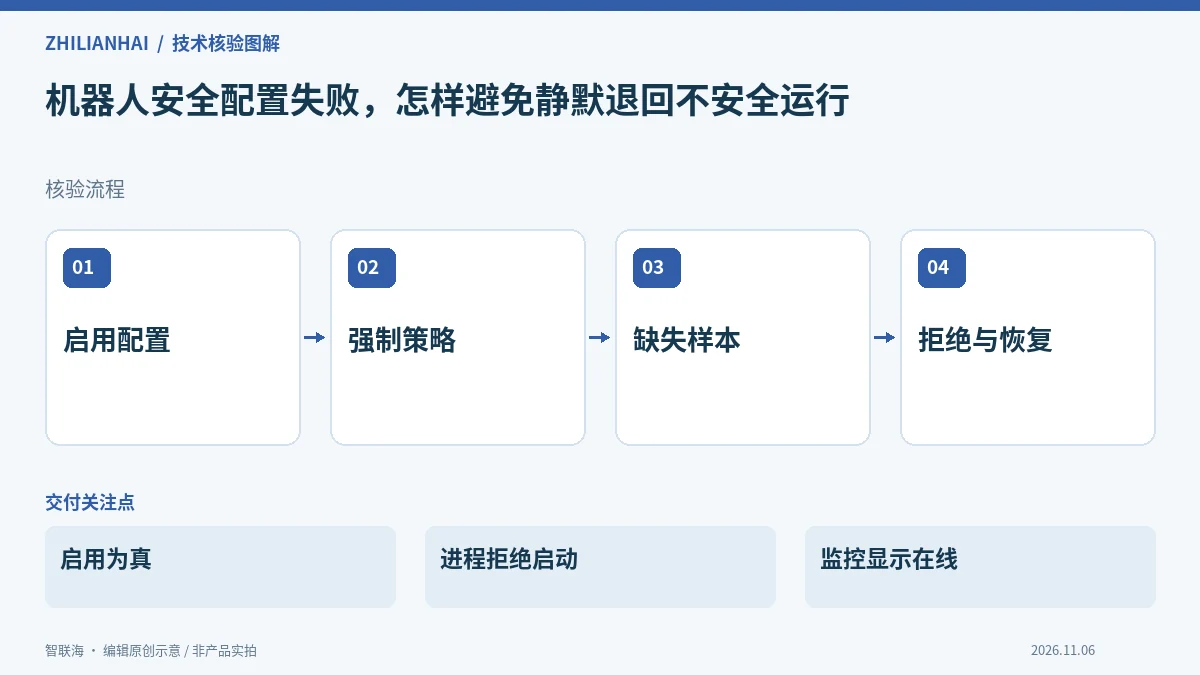 机器人安全配置失败,怎样避免静默退回不安全运行机器人进程启动成功,不代表安全材料已经正确采用。ROS 2教程区分启用安全与强制执行,错误配置在不同策略下可能产生不同启动行…
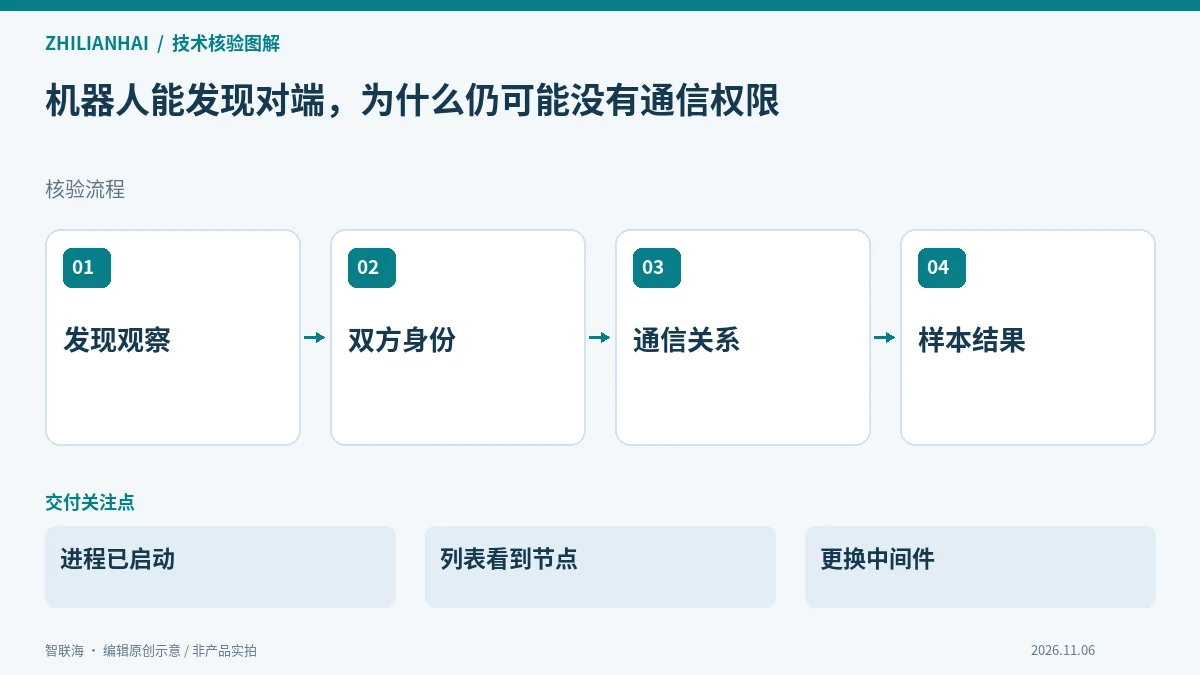 机器人能发现对端,为什么仍可能没有通信权限发现机器人节点与获准交换业务数据是不同观察。本文结合ROS 2安全教程,整理发现、身份、通信配置和实际数据接收之间的证据链,…
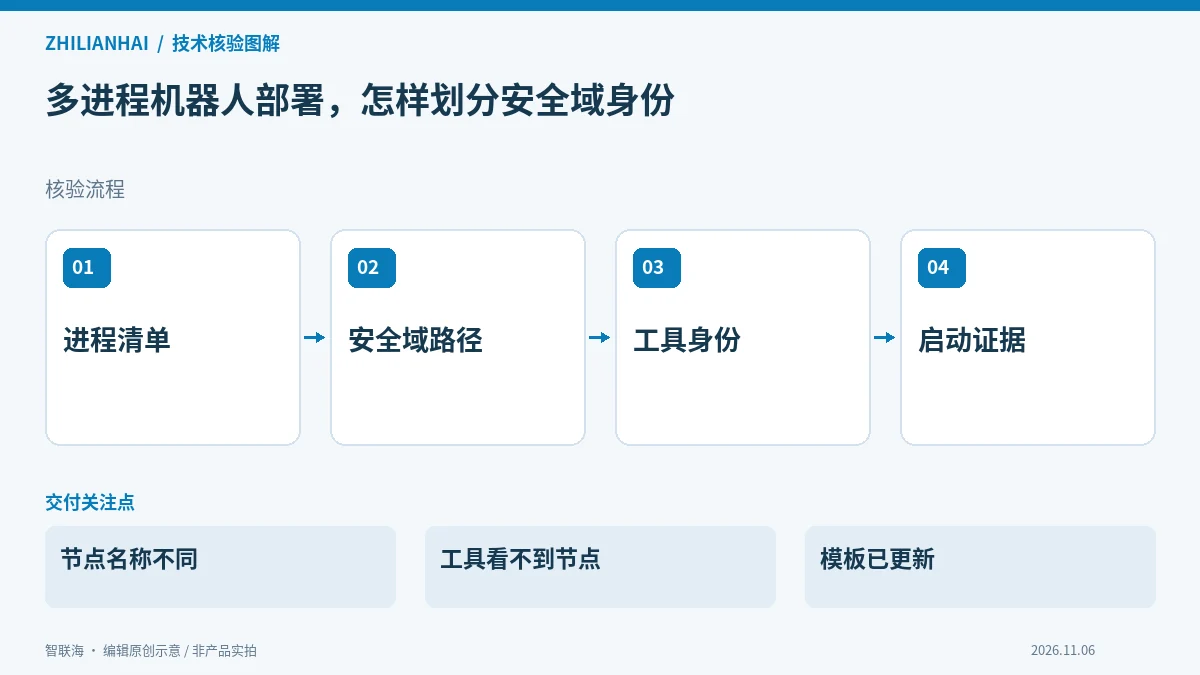 多进程机器人部署,怎样划分安全域身份多进程机器人系统需要解释每个运行进程实际采用的安全身份。本文结合ROS 2安全域配置示例,整理进程、安全域路径与部署清单的对…
10-08周四
- 腾讯网
防爆巡检机器人的竞争分水岭开始出现
记者 陈植在西北地区一家化工企业储气库里,一台防爆巡检机器人搭载着红外感知、泄漏监测、异物感知等功能,每隔4小时沿着预设航线巡检,一旦检测到微小气体泄漏就
行业综合中国特种/巡检机器人原文 ↗ - 搜狐
服贸会上,傅利叶副总裁说了一句话,戳中整个机器人行业的软肋 ...
9月11日,北京服贸会“物理AI与具身智能机器人创新生态交流会”上,傅利叶智
傅利叶智能(Fourier Intelligen中国人形机器人/康复机器人原文 ↗ - 投资界
智能清仓机器人如何实现煤仓清堵无人化?——国家矿山安全监察局 ...
煤仓清堵,是煤矿生产中公认的高危作业环节。传统人工清仓需要人员进入煤仓内部,面临煤炭掉落、煤壁垮塌等多重安全风险。如何让
行业综合中国特种/巡检机器人原文 ↗ - 腾讯网
从家电龙头到“人形机器人第一股”:质量,成为广东产业链的公共 ...
9月下旬,作者随市场监管总局组织的“高质量发展中国行·质量强县看担当”采风团走完广东线,三天时间穿行三座城:佛山顺德、深
行业综合中国人形机器人原文 ↗
10-07周三
10-05周一
10-04周日
10-03周六
10-02周五
09-30周三
09-29周二
- 搜狐
机器人都开始“上班”了,你的工作还安全吗?
真正危险的,不是机器人突然抢走一个岗位,而是它先悄悄接管岗位里的一项项任务。 如果你还把机器人当成展台上翻跟头、跳舞、挥手的“高科技玩具”,可能已
行业综合中国商用服务机器人原文 ↗ - 大纪元
分析:美中AI竞争在五大领域持续升温
【大纪元2026年09月30日讯】(大纪元记者高杉编译报导)一份最新分析认为,由于美中都将AI视为两国竞争的新焦点,双方仍在多个方面存在明显冲突。 彭博
行业综合中国人形机器人原文 ↗ - 人民网 on MSN
“硬核”机器人叩开世界农机市场
禾芯动力(深圳)科技有限公司(下称“禾芯动力)依托大湾区完备制造底座与人工智能创新势能,以空地一体化农业具身智能装备为突破口,打造真正“懂农艺的机器人”,积极
行业综合中国农业机器人/无人系统原文 ↗
09-28周一
09-25周五
09-24周四
09-22周二
09-21周一
- 荆州新闻网
湖北拟立法加强民用无人驾驶航空器安全管理 “一张网”协同管住 ...
9月21日,《湖北省民用无人驾驶航空器安全管理条例(草案)》(以下简称条例草案)提请省十四届人大常委会第二十六次会议审议
行业综合中国行业综合原文 ↗ - 中华网新闻频道
机器人IPO门槛收紧?投行一线求证 审核趋严传闻解析
近日,有关监管向部分投行及投资机构发出非正式窗口指导、将提高人形机器人IPO审核门槛的传闻引发市场关注。多方投行人士透露,已有投行人员收
行业综合中国人形机器人原文 ↗ - 新浪财经
机器人IPO门槛收紧?已有投行人员收到所在公司的提醒
近日,有关监管向部分投行及投资机构发出非正式窗口指导、将提高人形机器人IPO审核门槛这一传闻引发市场关注。记者向多方投行人士采访了解到,
行业综合中国人形机器人原文 ↗
09-20周日
09-18周五
09-17周四
09-16周三
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。