
 智联海
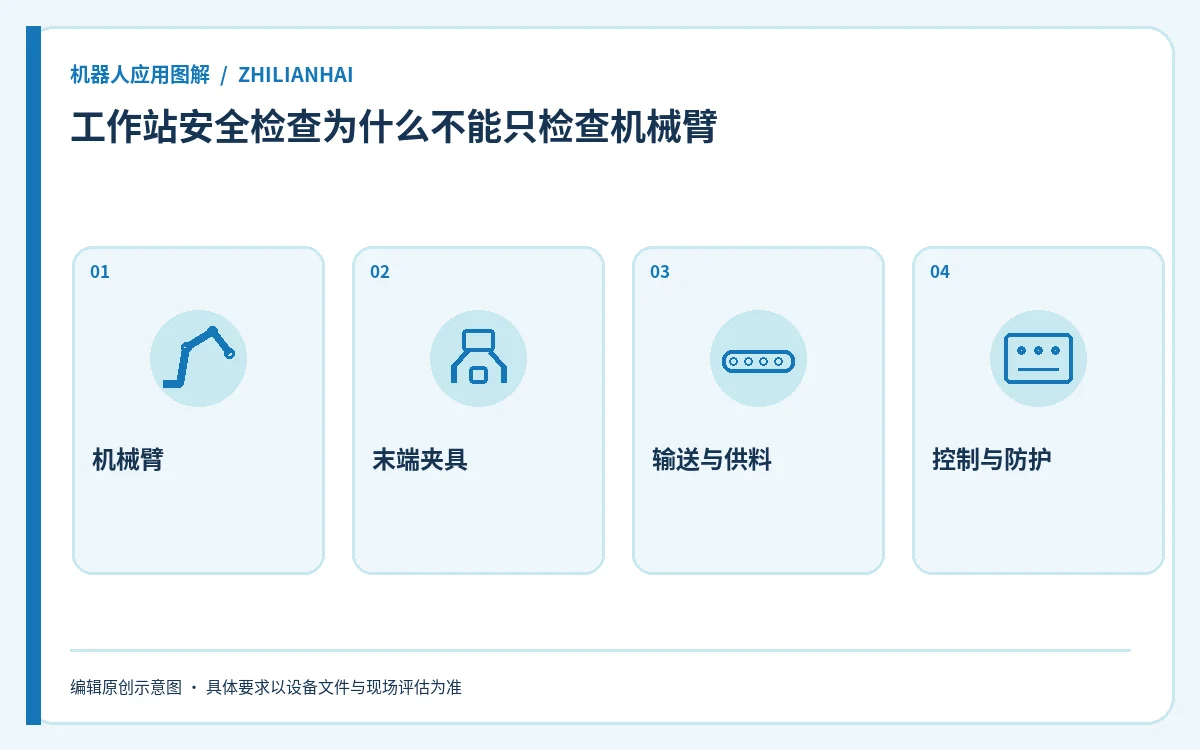
工作站安全检查为什么不能只检查机械臂
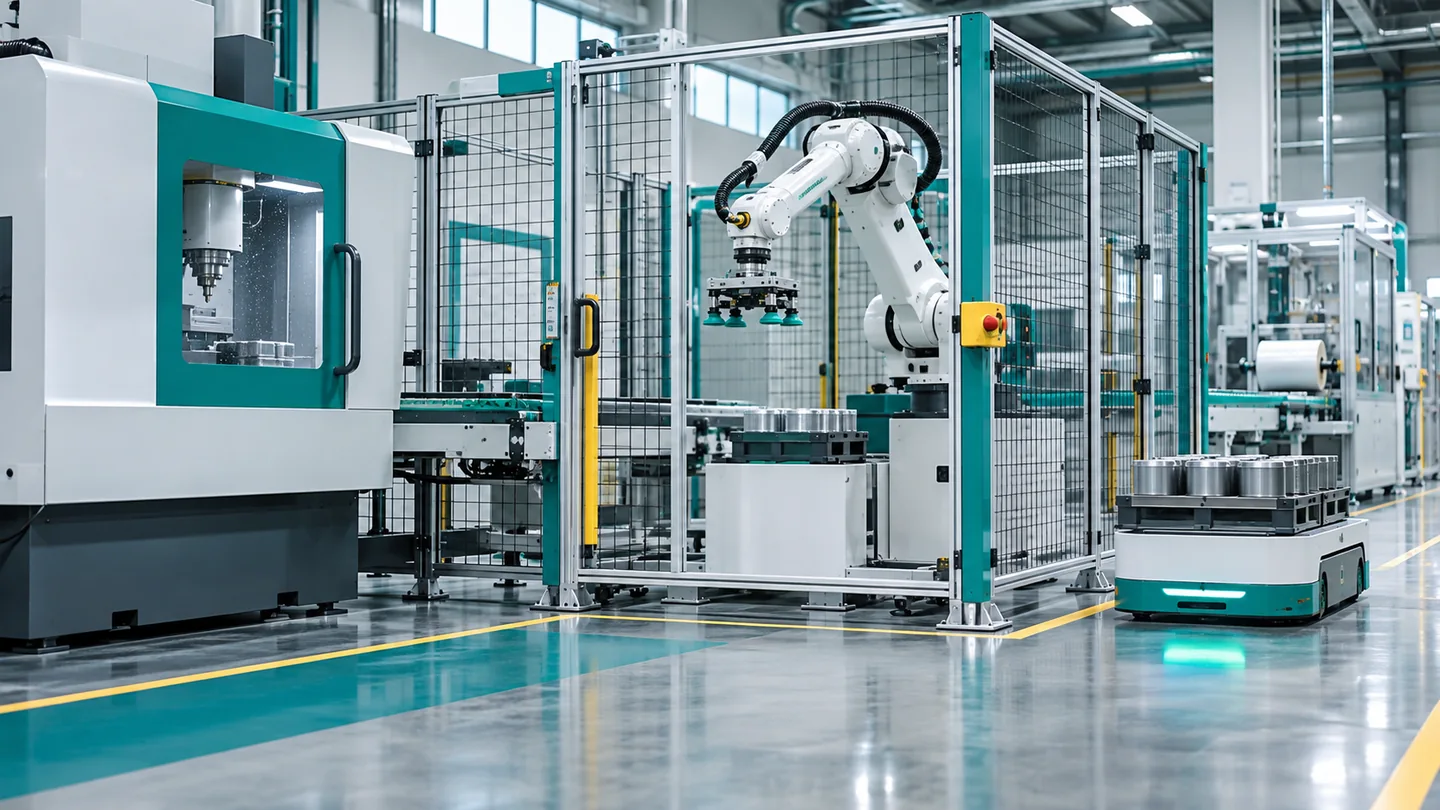
一个机器人应用往往还包括夹具、输送设备、传感器和控制系统。只看机械臂本体,会漏掉工作站其他危险源。
建立设备边界
绘制设备清单和连接关系,标记机械臂、末端工具、供料和周边机器,明确哪些设备由谁控制。
识别人员任务
列出生产、示教、清理、维修和换型时人员的位置及可能接触的机械。
核对协同状态
检查控制信号、停止与恢复的设计范围,以及单个设备故障对其他设备的影响。由合格人员依据风险评估验证。
按系统保存证据
把设备清单、接口图、风险评估、防护措施与验收记录关联,后续更换任何组成设备时都能查到影响范围。
如何应用:假设示例
例如,机器人夹具由独立气源驱动,而输送机有自己的控制器。设备清单应把它们与相关人员任务一并列出,明确控制和维护责任,避免只检查机械臂控制面板。
资料来源与适用边界
本文参考Universal Robots 应用风险评估说明;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。