
 智联海
移动机器人打滑后如何检查定位偏差
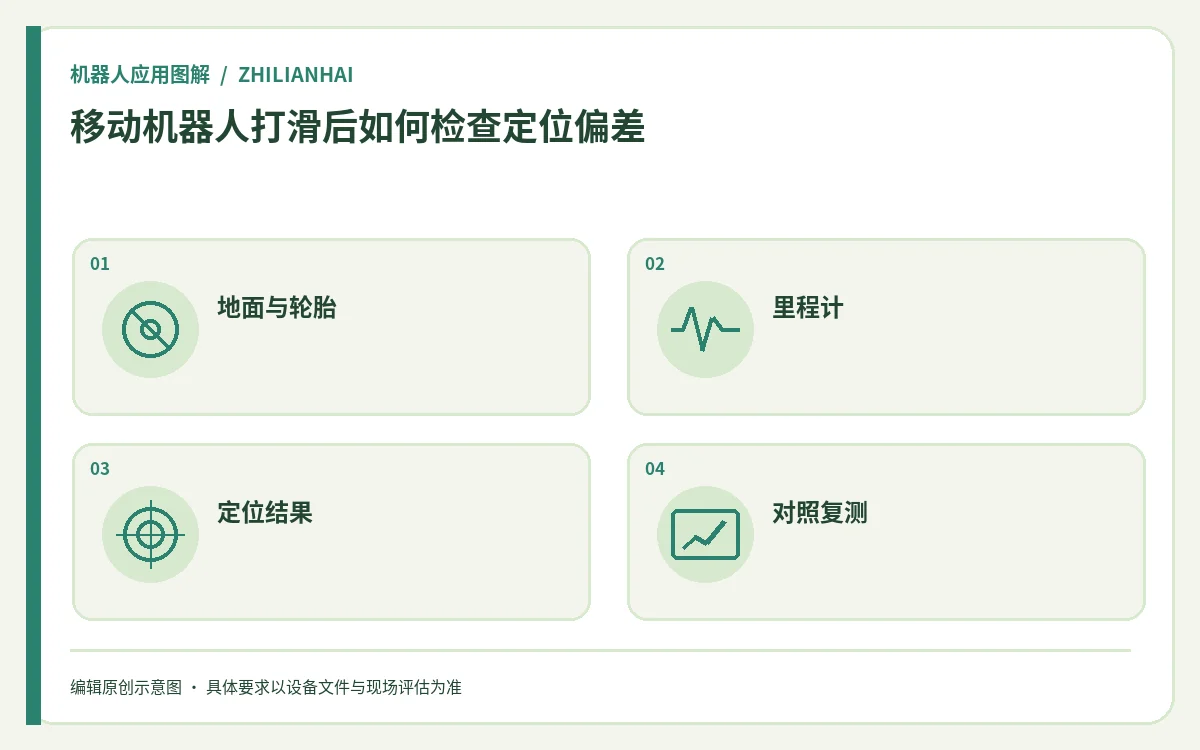
车轮打滑可能导致机器人实际移动与预期不同。排查时应保留地面、载荷和定位信息,而不是仅凭地图画面判断原因。
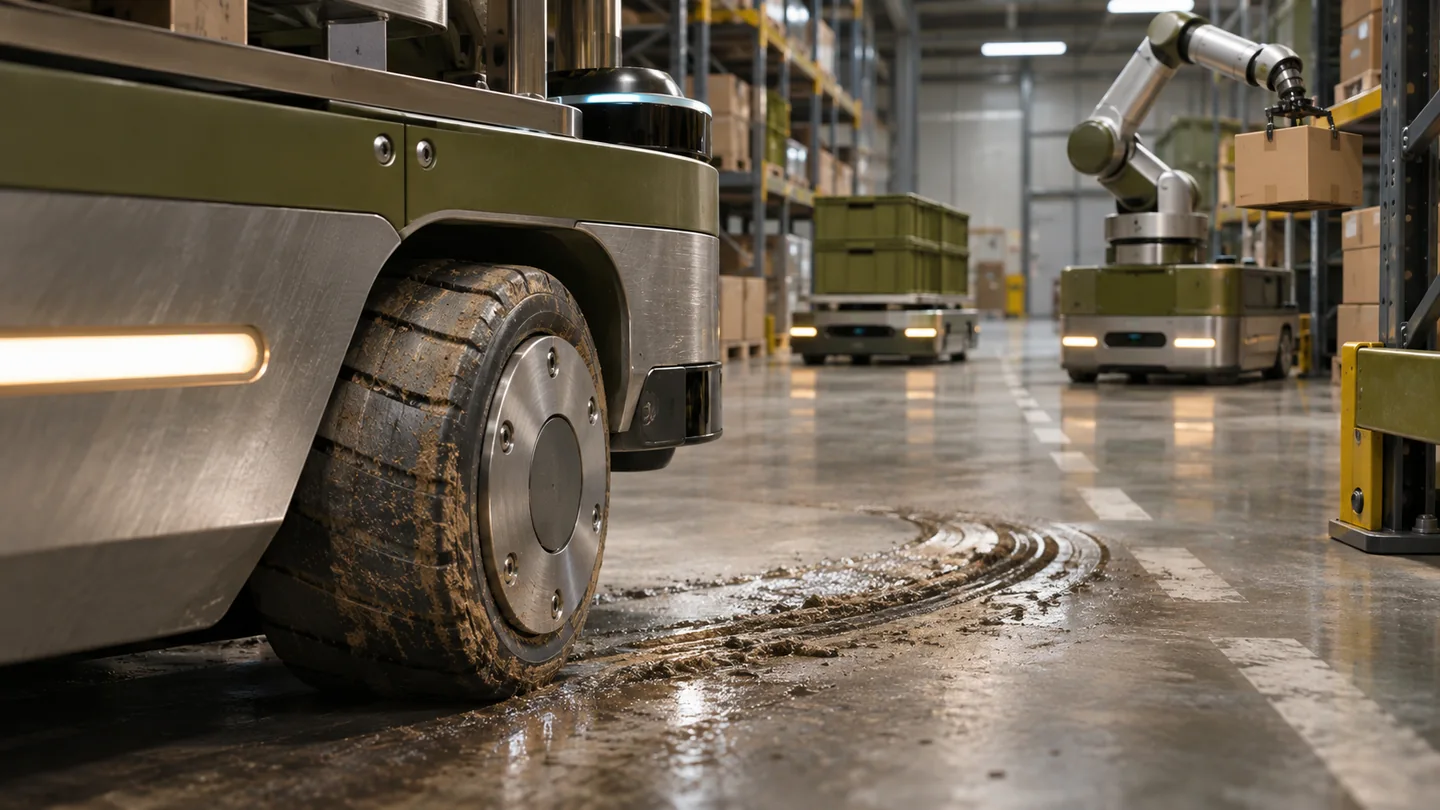
记录现场条件
记录地面材质、污染或湿滑情况、轮胎状况、负载和发生位置。现场安全问题由负责人按制度处理。
对照系统日志
保存车轮里程计、定位结果、时间戳和相关报警;确认所用设备能否提供这些信息。
区分可能来源
传感器遮挡、地图变化、轮胎问题和地面条件都可能影响观察结果。由供应商与项目团队设计受控对照,避免未经验证地下结论。
复测并留档
处理后在适用安全条件下记录同一路段表现,与原始样本比较,并保留仍未覆盖的工况。
如何应用:假设示例
例如,打滑现象只在某一地面接缝附近出现。保留该位置、现场状况及设备日志后,团队可与供应商讨论对照测试;不要在危险或不受控的地面上重复制造打滑。
资料来源与适用边界
本文参考NIST 移动机器人性能研究;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。