
 智联海
夹爪空载与满载是否需要不同负载配置
抓取前后的末端负载可能不同。正确做法是先确认控制器支持什么配置,再让负载参数与工件实际被夹持或释放的状态对应。
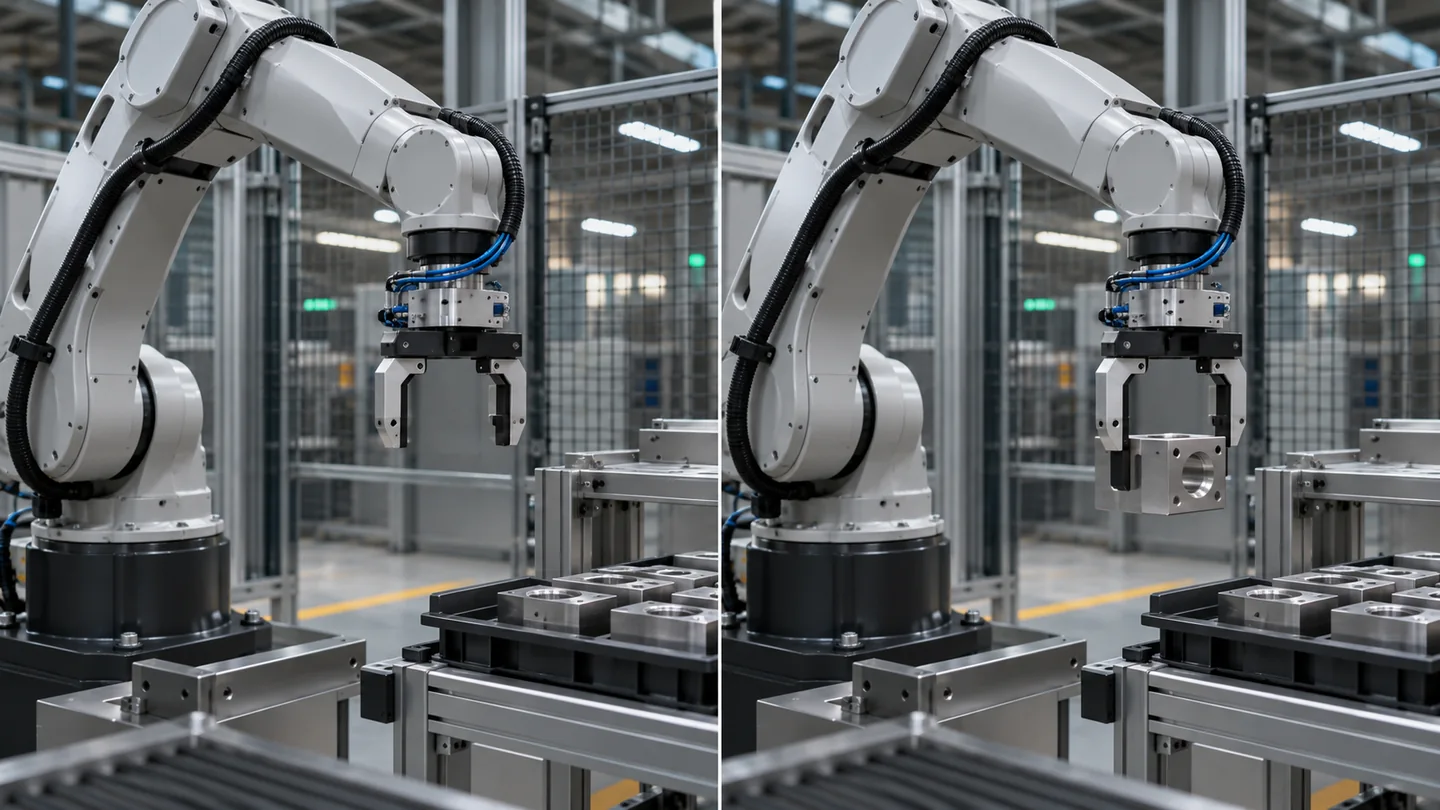
分别建立两个状态
空载状态包括留在法兰上的夹具及附件;持件状态还要加入工件。分别记录质量、质心和厂家要求的其他参数,并核对单位。
检查切换时点
夹爪发出闭合命令不一定意味着工件已经被可靠夹住;释放命令也不一定意味着工件已经脱离。应依据夹具反馈与设备流程确定切换逻辑。
覆盖失败分支
检查漏抓、工件滑落、释放失败与人工取件等情况。将异常时机器人所采用的状态及恢复步骤写入调试记录,由集成商按风险评估实施。
保存版本并复验
换夹具或更换工件范围后复核两套数据。不要仅通过软件中的名称判断实际设置,还应核对运行时采用的数值和对应设备版本。
如何应用:假设示例
例如,取件失败后,程序可能已经收到夹爪闭合信号,但实际工件仍在料盘中。试运行时应让供应商解释该分支如何判断负载状态、记录报警和恢复任务,并与现场安全流程保持一致。这里讨论的是验证问题,不是通用于所有控制器的程序指令。
资料来源与适用边界
本文参考Universal Robots 负载与质心说明;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。