
 智联海
机械臂选型只看最大负载为什么不够
选型表里写着“最大负载 20 kg”,并不代表任何 20 kg 的夹具和工件组合都能在全部姿态下按预定节拍运行。应先把负载组成和质心位置确定,再查所选机型的负载图。
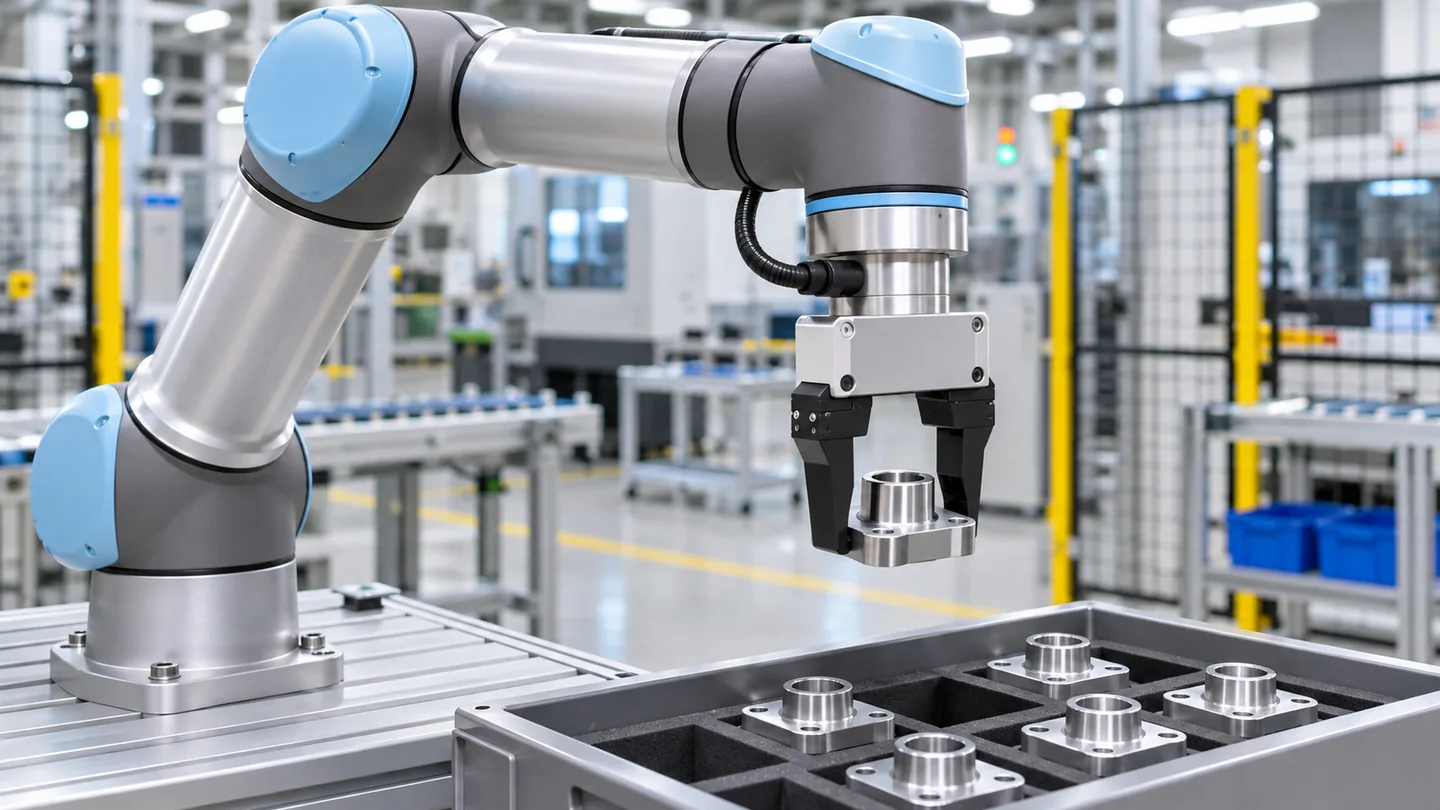
先列出法兰上的全部重量
夹具、转接板、紧固件、传感器和被搬运工件都可能属于末端负载。空夹具和抓住工件是两种工况,应分别统计,不能只填工件净重。
测量质心偏移
厂家曲线通常把允许质量与质心相对法兰的位置联系起来。先核实图上的坐标定义,再根据各部件质量与安装位置确定组合质心;多种抓取点应分别计算或测量。
核对动态要求
加减速、工具惯量、路径姿态和实际节拍也应向供应商说明。质量落在图内只是一个输入条件,不应据此承诺任何现场节拍或安全性能。
把依据写进询价单
写明机型、软件版本、总质量、质心坐标、夹具图及最不利姿态,并要求供应商说明验证方法。正式投产前用实际工具和工件完成适用的风险评估与验收。
如何应用:假设示例
例如,假设同一机器人需要搬运紧凑件和长条件。两种组合可能重量接近,但长条件的质心离法兰更远。选型表应保留两组重量和质心,而不是只写一个最大重量。项目组还应记录曲线对应的机器人型号,再请供应商核实惯量和动作条件。
资料来源与适用边界
本文参考Universal Robots 负载与质心说明;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。