
 智联海
机械臂底座安装面如何影响重复性
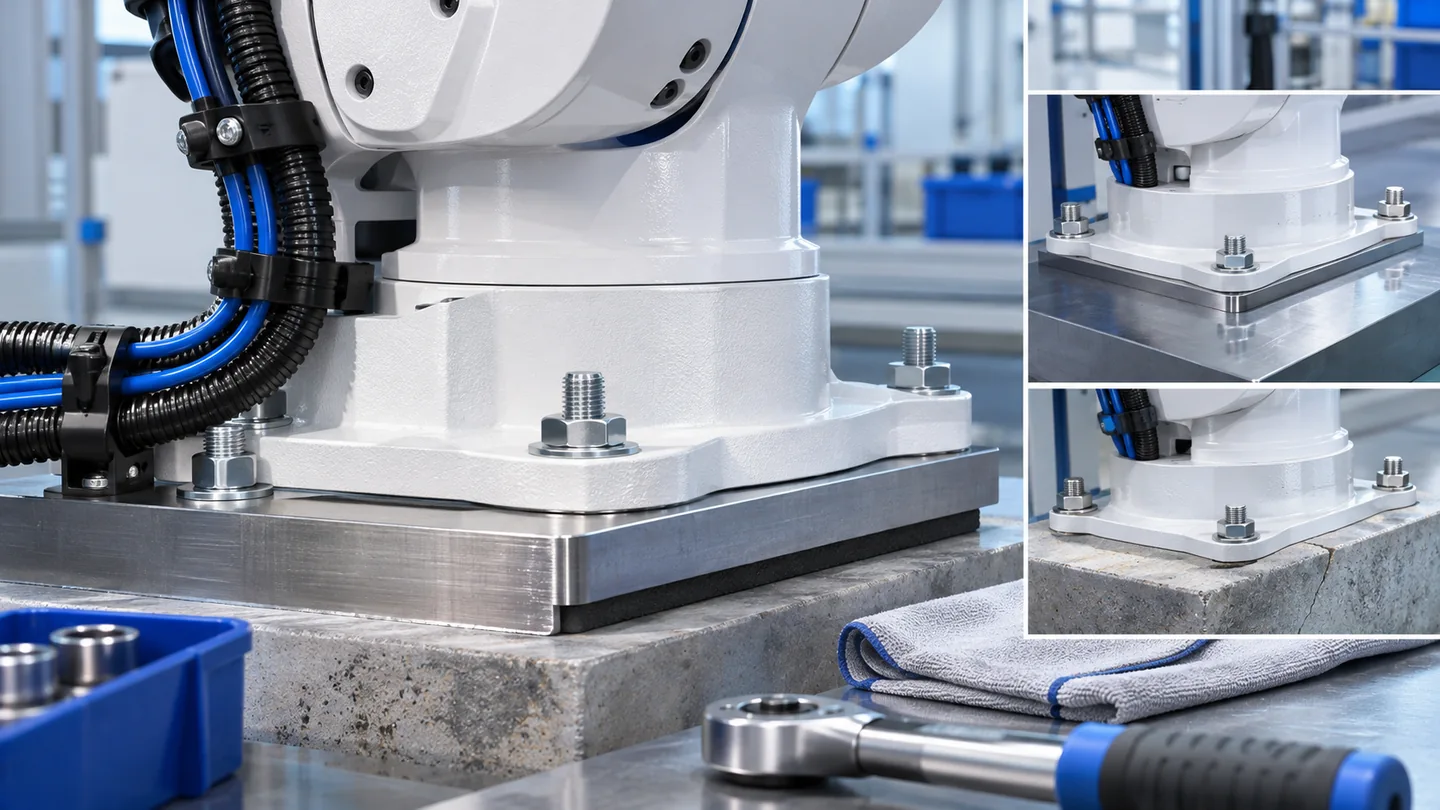
机器人本体参数符合要求,安装面仍可能成为重复性问题的来源。底座刚度、平整度和现场振动应按机型与应用条件一起检查。
核对厂家安装要求
对照所用机型的底座接口、固定方式和允许安装方向,确认支撑结构与基础能够满足厂家和项目设计要求。不要把其他型号的孔位或紧固要求直接套用。
识别外部振动
相邻冲床、输送线或移动平台可能向支架传递振动。记录振动发生的时间、设备状态与受影响姿态,以便区分外部干扰和机器人自身动作。
用一致工况比较
保持工具、工件、程序和测量方法一致,比较基础设备运行与停止时的结果。测量应由具备能力的人员实施,不能把单次位置差直接等同于机器人重复定位精度。
交付安装记录
保存基础图纸、安装检查、紧固维护记录和复测数据。支架改造或机器人重新安装后,重新检查相关基准与应用风险。
如何应用:假设示例
例如,某位置的测量波动只在旁边冲床运行时出现。项目组可以先保留时间、姿态和测量方法,再在安全和生产许可的条件下比较相邻设备运行与停止的结果。单次差异只是一条线索,支架和基础是否满足要求仍需专业判断。
资料来源与适用边界
本文参考Universal Robots 安装注意事项;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。